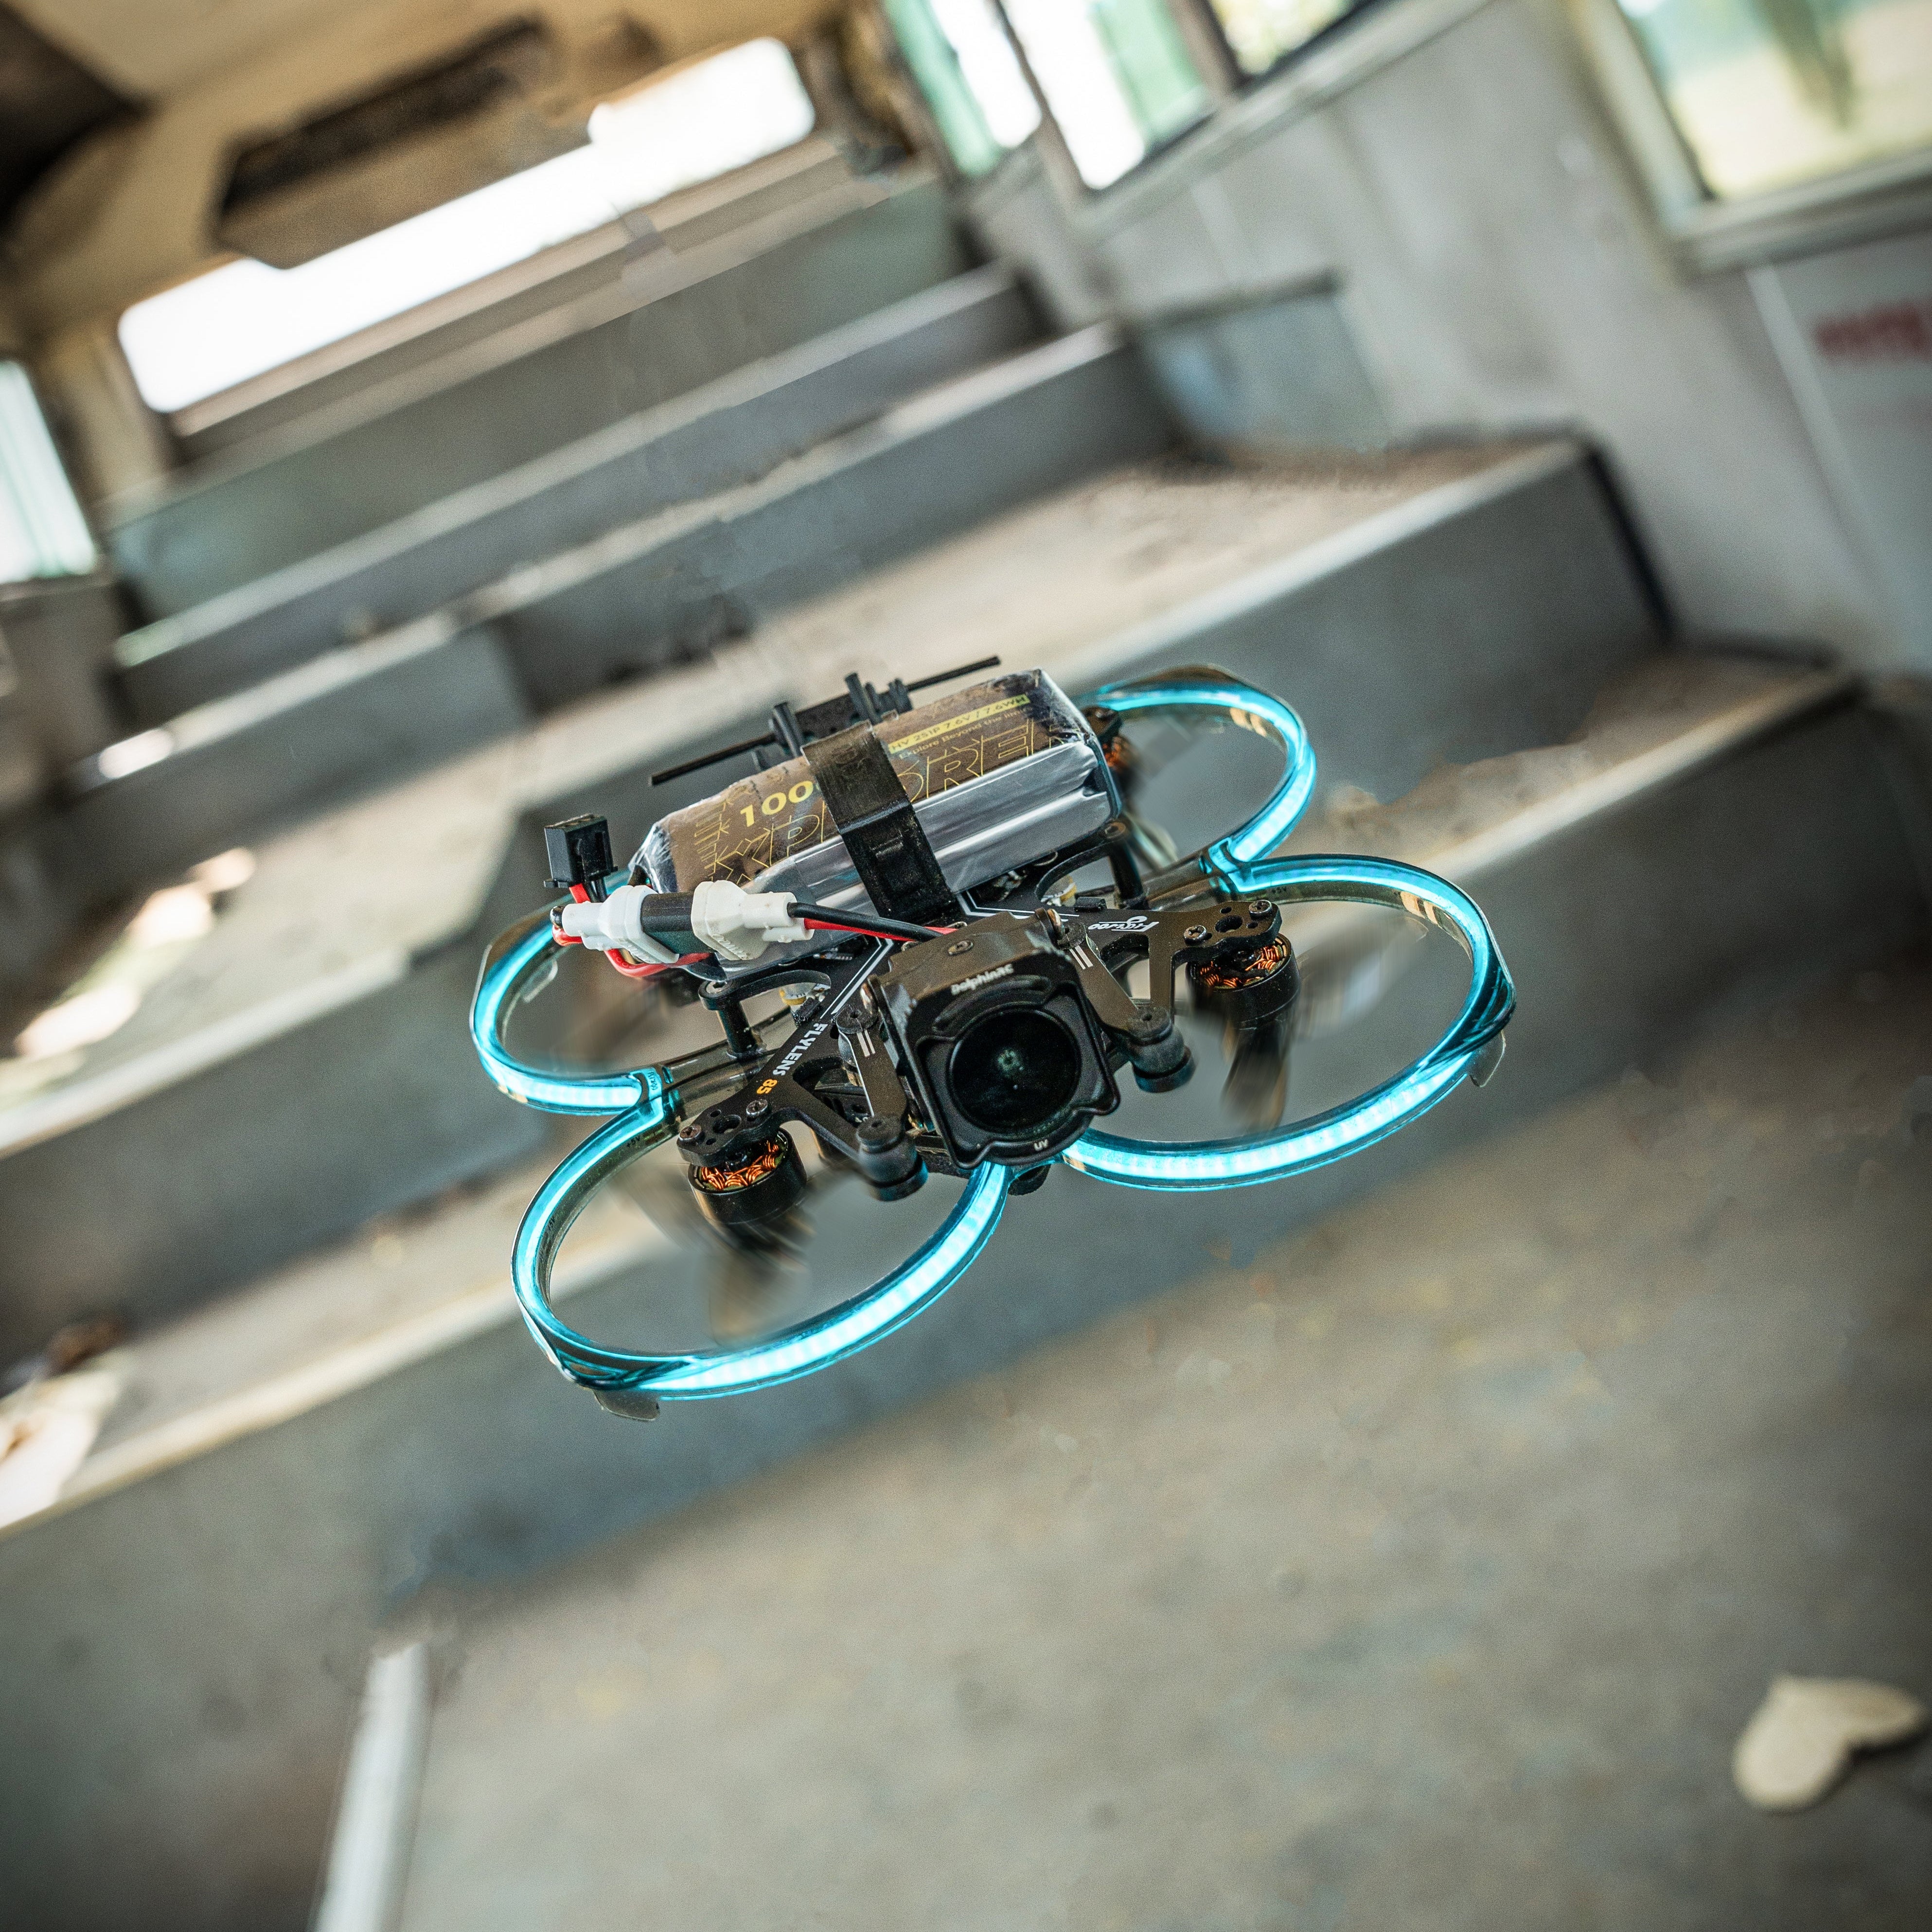
В последние годы квадрокоптеры стали популярной моделью радиоуправляемых беспилотных летательных аппаратов (БПЛА), и многие новички хотят испытать радость радиоуправляемого полёта, собрав аппарат своими руками. Однако покупка готового к полёту квадрокоптера может быть дорогой и не даёт полного понимания всех особенностей и преимуществ этой новой модели. Многие любители, которые только начинают знакомиться с квадрокоптерами или приходят из других классов авиамоделей, задаются вопросом, как собрать квадрокоптер своими руками. Приведённое ниже руководство по самостоятельной сборке квадрокоптера очень практично и малозатратно: корпус аппарата можно собрать всего за 6 долларов и одни выходные. Так чего же вы ждёте? Давайте вместе соберём квадрокоптер!
Конструкция квадрокоптера для аэросъёмки

-
Рама: каркас аппарата, несущий различное оборудование.
-
Полётный контроллер: «мозг» аппарата, включающий такие датчики, как акселерометры, гироскопы, барометры и компасы. Он управляет частотой вращения четырёх моторов, регулируя ориентацию аппарата. С GPS он также может поддерживать высоту и возвращаться в точку взлёта. По своей сути это микроконтроллер. Распространённые полётные контроллеры: SuperX от Xaircraft, Naza WKM A2 от DJI, X4 Gemini от Zero, APM, MWC, полётный контроллер QQ, CC3D и др.
-
Регулятор скорости (ESC): принимает постоянный ток, обычно от 2-6 литиевых аккумуляторов, и выдаёт трёхфазный переменный ток для непосредственного управления мотором. Кроме того, бесколлекторные ESC для авиамоделей имеют три сигнальных выходных провода для подключения к приёмнику. Сигнальный провод обеспечивает стабильное напряжение 5 В и может питать 2-4 сервопривода. Авиамодели регулируют различные полётные положения и действия, управляя бесколлекторным ESC через аппаратуру радиоуправления.
-
Бесколлекторный мотор: создаёт вращающееся магнитное поле с помощью трёхфазного переменного тока и приводит ротор во вращение. Отличается широким диапазоном регулирования частоты вращения, малыми размерами, высокой эффективностью и малой установившейся ошибкой частоты вращения. Значение KV бесколлекторного мотора определяется как отношение частоты вращения к напряжению: при увеличении входного напряжения на 1 вольт частота вращения холостого хода возрастает на определённую величину. Однако зависимость частоты вращения бесколлекторного мотора от напряжения не является строго линейной.
-
Аппаратура радиоуправления и приёмник: как следует из названия, служит для приёма и передачи команд.
Основы инструментов для самостоятельной сборки аппарата

Чтобы свести лишние расходы к минимуму, рекомендуется приобрести следующие инструменты и материалы сразу:
паяльник, инструмент для снятия изоляции, кусачки для выводов (обычные плоскогубцы не захватывают толстый силиконовый провод), набор шестигранных ключей, набор отвёрток, небольшие плоскогубцы, комплектующие, строительный уровень, термоусадочная трубка (чаще всего применяются 4 мм и 5 мм, остальные — по ситуации), зуммер (купите несколько запасных, так как они легко теряются)
Руководство по самостоятельной сборке дрона для аэросъёмки
Шаг 1: сборка корпуса
Центральный хаб квадрокоптера состоит из двух деталей печатной платы PCB. Скачайте шаблон для раскроя и сверления здесь, выведите его в натуральную величину и временно приклейте к плате PCB. Пластиковым ножом для гравировки нанесите метки, а затем просверлите отверстия сверлом 1/8".
Шаг 2: нарезка кронштейнов и сверление отверстий
Отрежьте четыре квадратных деревянных кронштейна длиной 10"-11". Чем короче лучи, тем маневреннее дрон, но чем длиннее лучи, тем он устойчивее. Просверлите в каждом кронштейне два небольших отверстия 3 мм: одно на расстоянии 6 мм от заднего конца, другое — 26 мм от заднего конца.
Шаг 3: сборка корпуса
Закрепите кронштейны на плате PCB винтами. Внутреннее отверстие закрепите винтом M3×25 мм, внешнее — винтом M3×20 мм. Когда кронштейны закреплены винтами и выглядят ровно, нанесите фиксатор резьбы на винты внешних отверстий, наденьте и затяните гайки; на винты внутренних отверстий гайки накрутите слегка, затягивать не нужно.
Шаг 4: подключение силового ядра
Силовое ядро состоит из шести частей: четырёх электронных регуляторов скорости, силового модуля и платы управления стабилизатором камеры. Сначала разделите разъём XT60 и провод силового модуля APM. Снимите примерно 1/4" изоляции с каждого красного и чёрного провода и облудите концы зачищенных проводов. Отрежьте от каждого конца медной термоусадочной трубки кольца по 3/8", зачистите напильником неровные края, припаяйте положительные контакты шести красных проводов к внутреннему кольцу, а соответствующие шесть отрицательных контактов — к внешнему кольцу. Оберните внутреннее кольцо пеноматериалом с водоотталкивающей лентой и закройте внешним кольцом. В завершение нанесите изоляционный клей на весь центральный узел.
Подключение моторов и электронных регуляторов скорости может быть утомительной работой. Купить готовую плату распределения питания было бы проще, но она занимает место и увеличивает массу. Я предпочитаю делать собственную плату распределения питания из двух колец медной термоусадочной трубки — выглядит очень точно и аккуратно.

Шаг 5: сверление основания для крепления мотора
Здесь мы научим вас легко изготовить шасси из обычного C-образного зажима. Можно также купить недорогое комбинированное шасси с креплением для мотора, чтобы упростить процесс изготовления.
Если вы планируете изготовить шасси самостоятельно, мотор придётся крепить непосредственно на стойку шасси. Сначала разметьте каждую стойку шасси и просверлите небольшое, незаметное глухое отверстие, чтобы вал мотора мог свободно вращаться. Хорошим выбором будет сверло 5/16".
Шаг 6: установка мотора
Разрежьте крепление мотора и с помощью двух винтов M3x20 мм закрепите мотор и крепление на заднем конце рамы квадрокоптера. Необходимо затянуть каждый винт и убедиться, что вал мотора вращается свободно. Если он не вращается свободно, ещё раз проверьте пазы рамы квадрокоптера и в завершение зачистите напильником края крепления мотора.
Шаг 7: установка шасси
Вставьте силовое ядро между двумя прозрачными пластинами и обмотайте силовые кабели электронного регулятора скорости вокруг четырёх стоек шасси. Если мотор и электронный регулятор скорости выпущены одним производителем, на них могут быть предустановленные «пулевые» разъёмы. В этом случае просто подключите провода мотора к проводам регулятора скорости, а лишний провод намотайте вокруг нижней части стоек шасси. Можно также припаять провода напрямую к плате управления электронного регулятора скорости, чтобы упростить конструкцию. Закрепите провода мотора и электронного регулятора скорости стяжками, а лишний провод закрепите под стойками шасси.
Разрежьте четыре C-образных зажима пополам кусачками, отложите J-образное основание в сторону, зачистите напильником поверхность среза, а затем проточите две небольшие канавки с обеих сторон монтажного отверстия. Установите это основание на заднем конце каждой стойки шасси, внутри рамы мотора, и обмотайте стяжку вокруг только что проточенных канавок.
Шаг 8: установка виброизолирующих прокладок
Снимите хомуты PVC-шланга и сохраните их для других задач. Ножом для поделок отрежьте от резинового шланга два пластиковых кольца 3/4", прижмите их большим пальцем, чтобы сформировать две вмятины на выступающем из рамы винте. Затем просверлите отверстие в каждой вмятине сверлом 1/8", но не насквозь до другой стороны. Зафиксируйте пластиковые кольца на раме с помощью плоских шайб и гаек M3, отрегулируйте степень затяжки и закрепите фиксатором резьбы.
Отрежьте от шланга две виброизолирующие прокладки для установки подвеса и держателя аккумулятора, чтобы вибрация от пропеллера не влияла на камеру. Также оставьте немного места сверху для установки контроллера подвеса.
Шаг 9: установка камеры и держателя аккумулятора
Панорамное крепление и держатель аккумулятора можно собрать из трёх наборов отдельных L-образных кронштейнов. Я называю их кронштейн, кронштейн оси крена и кронштейн оси тангажа.
Разрежьте алюминиевый пруток (1/8" x 3/4" x 36") на две алюминиевые полосы по 18" и разрежьте одну из них на полосу 9" — всего получится три алюминиевые полосы. Согните каждую полосу под прямым углом и с помощью деревянного или алюминиевого бруска со скошенной кромкой увеличьте радиус изгиба до 3/8" (чрезмерный изгиб может нарушить опорную способность алюминиевой полосы). После гибки просверлите четыре отверстия 1/8" на концах кронштейна и два отверстия 1/8" посередине кронштейнов оси крена и оси тангажа. В завершение соберите панорамное крепление и держатель аккумулятора с помощью винтов и гаек.


Оставить комментарий