Мы живём в обществе, основанном на технологиях, где новые идеи появляются день за днём. Эти инновации в области электроники образуют постоянно растущую сеть, участники которой стремятся делиться знаниями и собирать информацию о последних тенденциях промышленной платформы. Сборка квадрокоптера сегодня — популярное хобби, и всё больше людей посвящают время изучению его компонентов и пытаются собрать собственный аппарат.
Квадрокоптеры становятся всё более распространёнными по мере совершенствования сенсоров и систем управления. Эта статья даст вам полное руководство по выбору оптимального мотора для вашего квадрокоптера.
ВВЕДЕНИЕ:
Первым шагом в подборе моторов для квадрокоптера будет определение общего веса аппарата. Учитывая все компоненты устройства, можно сделать приблизительную оценку веса. Многие параметры квадрокоптера определяются типом рамы: например, какой размер пропеллера вы можете использовать и какой размер мотора можно установить. Необходимый размер мотора в основном определяется размером вашего дрона или квадрокоптера.
Таким образом, первый шаг к определению наилучшей конфигурации — это определение размера дрона, который вы хотите собрать, размера пропеллера, который выдержит выбранная рама, и аккумуляторов, которые вы планируете использовать. Цель — создать хорошо сбалансированную, грамотно спроектированную систему, которая соответствует вашему стилю пилотирования, назначению дрона и его размеру. Правильный подбор мотора даёт более длительное время полёта, больше времени работы оборудования, меньший износ и более низкие температуры.
СООТНОШЕНИЕ ТЯГИ К ВЕСУ
Для всех типов мультироторов важно убедиться, что применяемые в дроне моторы способны создавать примерно на 50% больше тяги, чем фактический вес дрона. Дрон не будет быстро реагировать на управление и не взлетит, если тяга всех моторов окажется меньше. Даже в условиях умеренного ветра моторы вашего дрона должны работать стабильно и эффективно. Дрон с высоким соотношением тяги к весу обладает большей манёвренностью и ускорением, но при этом им сложнее управлять.

Предположим, у вас есть рама квадрокоптера с общим весом компонентов около 800 граммов. В этом случае мотор квадрокоптера должен создавать тягу около 400 граммов на каждый мотор, то есть общую тягу 1,6 кг. Это отличное правило, которое стоит запомнить при выборе мотора. Ведь чтобы быть эффективным, дрон должен уметь работать в самых неблагоприятных условиях.
Соотношение тяги к весу гоночного дрона значительно выше, чем у стандартного мультиротора. Идеальное соотношение тяги к весу для гоночных дронов — 5:1.
Если вы хотите снимать медленные и плавные кадры с воздуха, следует поддерживать соотношение тяги к весу на уровне 3:1 или 4:1.
ЭФФЕКТИВНОСТЬ МОТОРА
Теперь, когда мы определились с соотношением тяги к весу, перейдём к эффективности мотора. Это отношение создаваемой тяги к подводимой мощности. Соответственно, более эффективный мотор потребляет меньше мощности для создания тяги.
От эффективности мотора зависит длительность полёта. Это означает, что чем больше тяги создаёт мотор по отношению к потребляемой мощности, тем плавнее и дольше будет ваш полёт. Эффективность мотора критически важна для увеличения времени полёта дрона, поэтому это важный фактор, который нужно учитывать.
ДВИЖЕНИЯ МОТОРОВ
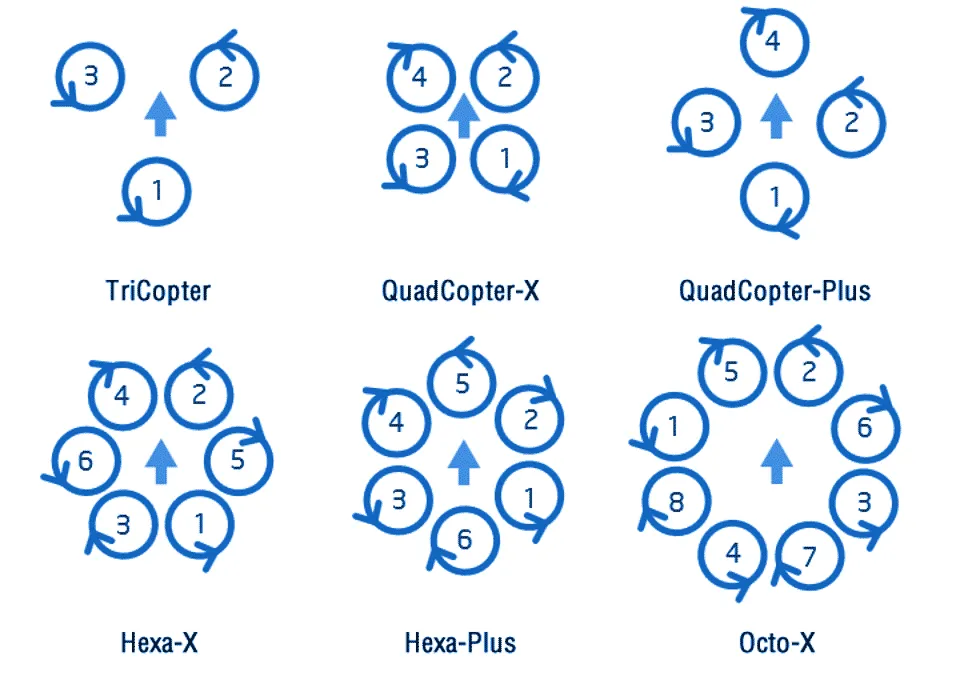
Дроны, например квадрокоптеры, перемещаются за счёт вращения двух моторов по часовой стрелке и двух других — против часовой стрелки. Это гарантирует большую стабильность моторов и более высокую эффективность аппарата.
ЧИСЛО ПОЛЮСОВ
Далее рассмотрим число полюсов мотора. Первый вариант — моторы квадрокоптера с большим числом полюсов. В полёте им потребуется более высокое напряжение, но они создают больший крутящий момент. Однако из-за этих условий обороты моторов снижаются. Для таких моторов рекомендуется использовать более крупные лопасти.
С другой стороны, применение мотора с меньшим числом полюсов даёт более высокие обороты. Однако таким устройствам потребуются меньшие лопасти, которые обеспечивают меньший крутящий момент и подъёмную силу. В квадрокоптерах часто используют моторы с большим числом полюсов, чтобы избежать необходимости в редукторе.
N и P означают соответственно полюса и магниты. Если вы посмотрите характеристики бесколлекторных моторов, вы увидите обозначения вроде 12N14P. Число перед N указывает количество электромагнитов в статоре, а число перед P — количество постоянных магнитов в корпусе (белл).

Показатели KV
Ещё один важный параметр мотора — показатель KV. Показатель KV означает количество оборотов мотора в минуту на вольт. Например, если выбрать мотор 1000 KV и использовать для питания литиевый аккумулятор 12V, общие обороты составят 1000*12=12000

Из-за сопротивления воздуха обороты после установки пропеллера на мотор снижаются. Чем выше KV, тем быстрее вращается пропеллер и тем больший ток он может потреблять. Поэтому с моторами с низким KV обычно применяют более крупные пропеллеры, а для моторов с высоким KV предпочтительны меньшие и более лёгкие пропеллеры.
Если мы сочетаем крупный пропеллер с мотором с высоким KV, для быстрого вращения пропеллера требуется больший крутящий момент. При этом мотор будет потреблять больше тока и выделять слишком много тепла, создавая нужный крутящий момент. Перегрев может привести к повреждению мотора.
Размер мотора
Бесколлекторные моторы обычно классифицируются по четырёхзначному числу. Первые две цифры в названии мотора, например, обозначают диаметр статора (в мм). Высота статора обозначается последними двумя цифрами (в мм). Чем шире и выше мотор, тем больший крутящий момент он может создавать.
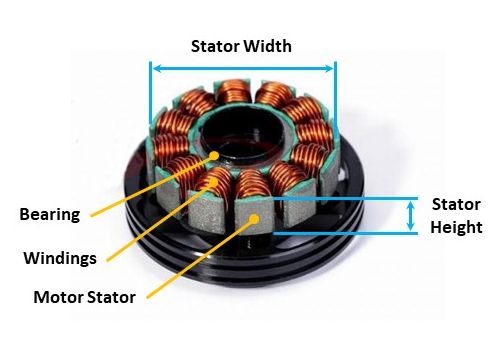
- Более высокий статор = больше мощности на высоких оборотах
- Более широкий статор = больше крутящего момента на низких оборотах
Более высокий статор способен пересекать большее магнитное поле и лучше отводить тепло за счёт большей площади поверхности. Моторы с более широким статором содержат больше железа и меди в статоре, что даёт больший крутящий момент и более высокую эффективность.
Размер двигателя и KV ограничены размером рамы, а размер пропеллера ограничен его габаритами. В таблице ниже приведены некоторые рекомендации по размеру мотора. Термин «размер рамы» означает расстояние между двигателем и рамой.

Напряжение и потребляемый ток
Напряжение аккумулятора оказывает существенное влияние на мотор. При более высоком напряжении мотор дрона вращается быстрее и потребляет больше тока. Вам необходимо определить, какую тягу создаёт мотор и сколько тока он потребляет. Выбрать ESC можно исходя из потребляемого тока комбинации мотора и пропеллера.
ЗАКЛЮЧЕНИЕ
Выбор оптимального мотора для дрона — одна из самых сложных задач. Здесь нужно учитывать множество факторов. Мотор — один из важнейших компонентов вашего дрона, поэтому убедитесь, что вы выбрали тот, который поможет получить максимальную производительность! Мы надеемся, что эта статья помогла вам лучше разобраться в параметрах моторов для квадрокоптеров.


Оставить комментарий