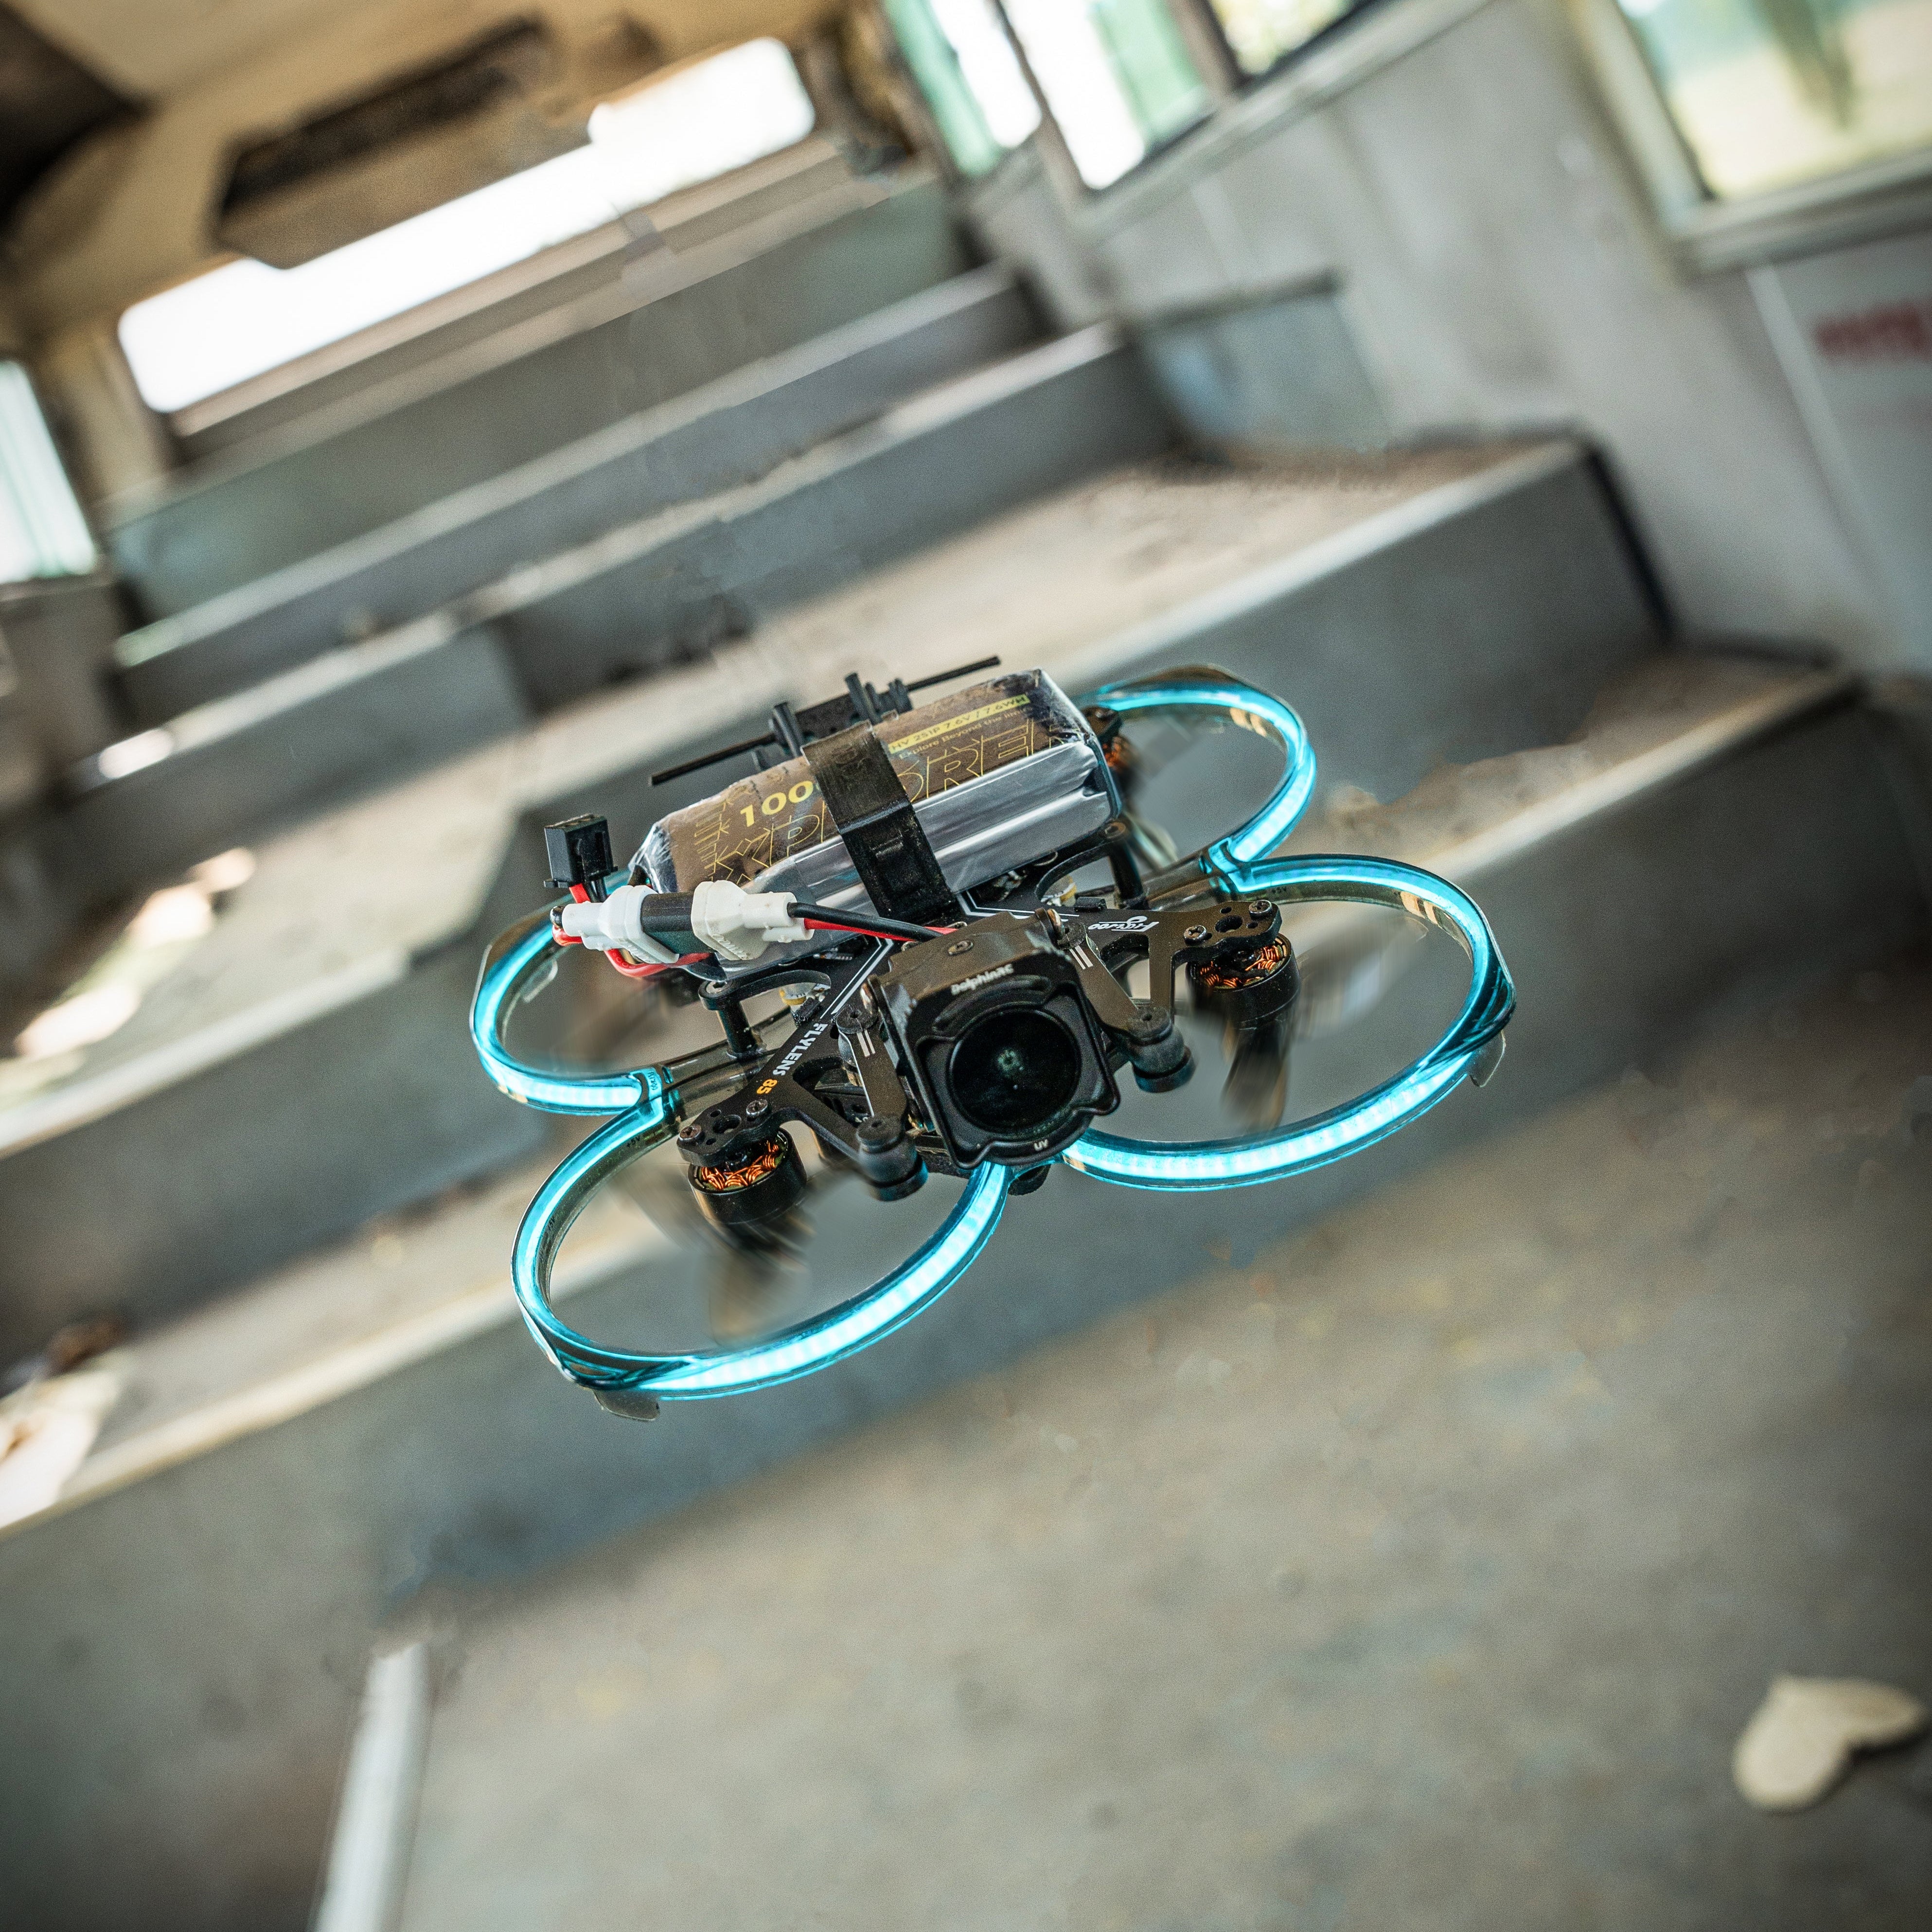
Аннотация. Силовые установки БПЛА, представленные сегодня на рынке, — это в основном поршневые двигательные системы и электрические силовые установки, причём электрические силовые установки занимают большую часть гражданских БПЛА благодаря высокой удельной энергоёмкости, малым размерам, небольшой массе, простоте обслуживания и т. д. В данной статье более подробно описаны компоненты силовой установки электрических БПЛА.
Ключевые слова: силовая установка БПЛА, мощность, источник питания, регулирование частоты вращения
В настоящее время в крупных, малых и лёгких БПЛА широко применяется поршневая двигательная система. А из-за стоимости и удобства эксплуатации в микро-БПЛА обычно используется электрическая силовая установка. Электрическая силовая установка в основном состоит из трёх частей: источника питания, силового мотора и системы регулирования частоты вращения.

1 Источник питания
Источник питания в основном обеспечивает электроэнергией работу силового мотора. В качестве источника питания электрических дронов обычно используются химические аккумуляторы, в основном никель-металлгидридные, никель-кадмиевые, литий-полимерные и литий-ионные аккумуляторные батареи. Из них первые два типа в значительной степени вытеснены литий-полимерными аккумуляторами из-за большой массы и низкой удельной энергоёмкости. Аккумуляторная батарея отличается от батареи в обычном понимании высокой удельной энергоёмкостью, малой массой и другими характеристиками. Существует множество показателей для оценки характеристик аккумулятора, и наиболее важными параметрами являются напряжение, запасаемая ёмкость и разрядная способность.
1.1 Напряжение аккумулятора
Напряжение источника питания обозначается в вольтах (V). Например, номинальное напряжение высоковольтной версии литий-полимерного аккумулятора составляет 3,7 В, при полном заряде напряжение может достигать 4,35 В, а минимальное напряжение разряда — 3,5 В. Номинальное напряжение NiMH-аккумулятора составляет 1,2 В, при полном заряде напряжение может достигать 1,5 В, а минимальное напряжение разряда — 1,1 В.
1.2 Запасаемая ёмкость
Запасаемая ёмкость источника питания маркируется в миллиампер-часах (mAh), что означает способность аккумулятора разряжаться в течение 1 часа при разряде постоянным током, например маркировка литий-полимерного аккумулятора (15C, 20000mAh, 14,8V).
1.3 Разрядная способность
Разрядная способность источника питания обозначается скоростью разряда (C), что означает максимальную величину разрядного тока, достижимую в соответствии с указанной ёмкостью источника питания. Например: источник питания маркирован 2200MA, 20C, тогда максимальный длительный ток источника питания рассчитывается так: ёмкость X число разряда C = 2,2X20 = 44A. Если источник питания длительное время работает при токе более 44A, это существенно повлияет на срок службы аккумулятора. Для обычно применяемых нами литий-полимерных аккумуляторов при полном заряде напряжение одной ячейки целесообразно доводить до 4,15 ~ 4,20, минимальное напряжение эксплуатируемой ячейки — 3,5 В и выше; при необходимости длительного хранения напряжение одной ячейки лучше поддерживать на уровне 3,85 В. Обязательно обратите внимание: переразряд и длительное хранение при полном заряде наносят аккумулятору большой вред.
2 Силовой мотор
Силовые моторы, применяемые в микро-БПЛА, делятся на два типа: коллекторные и бесколлекторные. Коллекторные моторы постепенно выходят из употребления в области дронов из-за низкой эффективности. Модель мотора в основном определяется размерами. Например, бесколлекторный мотор 2814: маркировка означает, что длина мотора без вала с электронной обмоткой составляет 14 мм, а диаметр статорной обмотки мотора — 28 мм. Иногда встречаются обозначения, указывающие не на размер, а на класс, к которому относится мотор. Силовые моторы имеют множество технических характеристик, и две наиболее значимые для энергетических характеристик БПЛА — частота вращения и мощность. Частота вращения мотора часто обозначается kV, что означает прирост частоты вращения на каждый 1 вольт. Например, если мотор маркирован kV1400, при использовании аккумулятора 12,6 В частота вращения может достигать 1400 x 12 = 17 640, то есть 17 640 об/мин.

3 Система регулирования частоты вращения
Система регулирования частоты вращения силового мотора называется ESC, полное название — electronic speed controller, сокращённо ESC. В зависимости от типа силового мотора регуляторы делятся на коллекторные ESC и бесколлекторные ESC. Он управляет частотой вращения силового мотора по сигналу PWM от полётного контроллера.
Связи источника питания, ESC и силового мотора обычно следующие:
(1) Вход силового питания от источника питания к ESC;
(2) Управляющий сигнальный провод полётного контроллера подключается к сигнальному проводу ESC;
(3) Выход силового питания ESC подключается к силовому мотору.
Обратите внимание, что ESC обычно оснащён выходом питания (BWC), который обычно расположен на сигнальном проводе, имеет напряжение около 5 В и обычно используется для питания полётного контроллера, приёмника RC или сервоприводов.
4 Пропеллер
Принцип работы пропеллера состоит в том, что при высокоскоростном вращении лопастей пропеллера большое количество воздуха постоянно отбрасывается назад, за счёт чего на лопасти возникает противодействующая сила — это и есть источник силы дрона. Если рассечь пропеллер, в сечении мы увидим профиль, очень похожий на поперечное сечение крыла; после начала вращения скорость пропеллера относительно воздушного потока складывается из двух частей: поступательной скорости и окружной скорости вращения. При вращении на лопасти пропеллера образуется аэродинамическая сила, составляющая которой в направлении движения и есть то, что мы обычно называем тягой пропеллера. Кроме того, при вращении пропеллера возникает момент, препятствующий его вращению, который мы часто называем реактивным моментом; этот момент уравновешивается моментом двигателя. Угол, образованный хордой профиля лопасти и плоскостью вращения, называется углом установки пропеллера. Наконец, расстояние, на которое пропеллер продвигается вперёд за один оборот, часто называют шагом пропеллера. Фактически поступательная скорость каждого профиля на пропеллере одинакова, но окружная скорость пропорциональна расстоянию (радиусу) профиля от оси вращения, поэтому угол между относительным воздушным потоком каждого профиля и плоскостью вращения постепенно уменьшается по мере увеличения расстояния от оси вращения. Именно поэтому лопасть пропеллера имеет крутку. Например, распространённый двухлопастный пропеллер 1240 означает, что диаметр пропеллера составляет 12", а шаг — 40.

5 Связь типа аппарата с мотором и пропеллером
Чем больше пропеллер, используемый дроном, тем больше реактивный момент, создаваемый пропеллером для аппарата. Поэтому выбор пропеллера связан с размахом крыла дрона, а при выборе пропеллера следует также учитывать параметры соответствующего мотора. Например, для пропеллера 1240 размах крыла БПЛА самолётного типа должен быть более 90 см, иначе большой реактивный момент приведёт к неустойчивости полёта; другой пример: пропеллер 6040 подходит для размаха крыла более 40 см. А можно ли использовать пропеллер 4530 на дроне с размахом крыла более 1 метра? Разумеется, можно, но аппарат будет очень энергозатратным: при большом размахе велико аэродинамическое сопротивление, а пропеллер 4530 создаёт в этом случае небольшую тягу — это как маленькая лошадка, тянущая большой воз. Поэтому при выборе силовой установки БПЛА нужно учитывать взаимосвязь четырёх элементов: источника питания, силового мотора, ESC и пропеллера. Сначала необходимо оценить размеры модели БПЛА, крыло и размах крыла, а затем подобрать соответствующие силовой мотор, пропеллер и источник питания. Особое внимание: ни в коем случае не используйте крупный пропеллер с мотором с высоким KV — можно сжечь мотор, сократить срок службы аккумулятора и даже вывести из строя ESC. Вплоть до полного выхода ESC из строя.
6 Прочие устройства
С развитием технологии пилотируемых турбореактивных двигателей разработка турбореактивных двигателей для беспилотных аппаратов даёт важную техническую основу. В настоящее время малые турбореактивные двигатели применяются в отдельных высокоскоростных беспилотных мишенях и дронах-перехватчиках. Механизм малого турбореактивного двигателя включает четыре части: компрессор, камеру сгорания, турбину и сопло. Роль компрессора — пропускать воздух через воздушный канал с высокой скоростью и в конечном итоге подавать его в камеру сгорания. Камера сгорания в основном служит для воспламенения подаваемого топлива с целью его сжигания. Расширяющийся воздух приводит во вращение турбину, которая через обратную связь управляет компрессором, и двигатель работает циклически. Ускоренный высокотемпературный газ из сопла в конечном итоге используется как тяга всего аппарата. Помимо перечисленных силовых установок, в БПЛА находят применение и некоторые турбовальные, турбовинтовые, турбовентиляторные и другие силовые установки.


Оставить комментарий